MOSFET,让机器人关节“活”起来的隐形冠军
 加入技术交流群

每一次机器人手臂的精准抓取,每一处灵巧关节的流畅转动,背后都有一群“隐形冠军”在高效协同。在关节驱动板微小的空间内,MOSFET正以每秒数万次的高速开关,将控制指令转化为精确的扭矩与速度。
作为三相逆变电路中的核心功率开关器件,MOSFET不仅是能量转换的“咽喉”,更是决定机器人关节效率、响应速度与长期可靠性的关键元件。它的选型,是一场融合电气性能、热力学、电磁兼容性(EMC)与机械布局的系统工程。
关节驱动的核心挑战:为何MOSFET是关键?
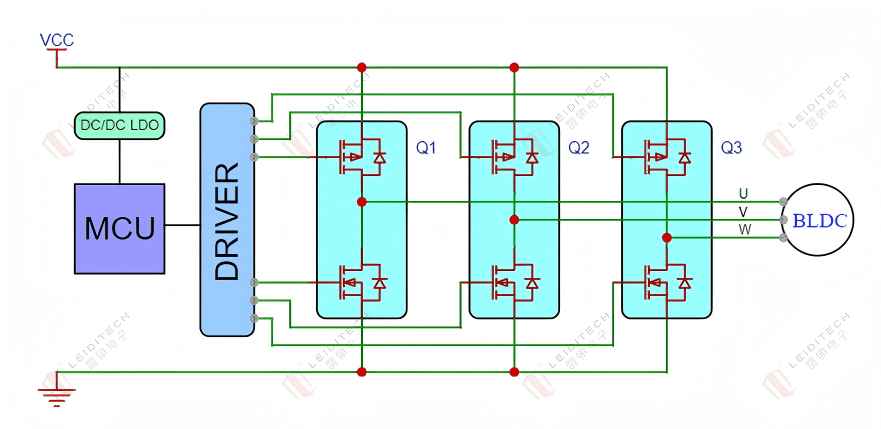
现代机器人关节普遍采用无刷直流电机(BLDC)或磁场定向控制(FOC)电机,其驱动架构为三相全桥逆变电路,由六个MOSFET组成上下桥臂,将直流母线电压转化为三相交流电驱动电机旋转。
在此拓扑中,MOSFET承担着高频功率开关的角色,直接影响三大核心指标:
MOSFET不仅是“开关”,更是系统性能的瓶颈所在。
选型实战:科学决策,避免“纸上达标”
选型四步法
上海雷卯EMC小哥总结MOSFET选型应遵循以下步骤:
特别提醒:数据手册首页参数不足以判断实际表现,务必查阅 特性曲线图如 Vds(on)@IdVds(on),Rds(on)(T)进行综合评估 。
雷卯电子 N+P 合封 MOSFET 解决方案
雷卯电子推出N+P合封MOSFET,专为机器人关节驱动优化,在集成度、一致性与可靠性方面具备显著优势,列出部分型号。
LM3D40NP02,LM4606,LMAK68NP04等等。
另也可用单颗NMOS +单颗PMOS 组成上下桥臂。
超越数据手册:系统级设计才是决胜关键
优秀的器件只是起点,真正的性能来自系统级工程实践。雷卯EMC小哥整理如下:
热管理:生命线级别的设计
利用 PCB 铜层、导热过孔(via)、导热界面材料(TIM)将热量传导至外壳。
必须进行热仿真,基于 RθJC(结到壳热阻)和实际散热条件计算结温。
关键部位建议集成温度传感器,实现过温降额保护。
驱动与布局优化

保护电路不可或缺
过流保护(OCP):硬件比较器实现微秒级关断
欠压锁定(UVLO):防止低电压异常启动
温度监控(TMP):实时监测结温,预防热击穿
TVS防护:栅极配置瞬态电压抑制器,抵御ESD与耦合干扰
“没有保护的MOSFET就像没有保险的安全带。”——堵转、急停等极端工况必须被充分考虑。
未来展望:向更高密度、更智能迈进
随着仿生人形机器人迈向 31自由度以上 的复杂结构 ,对MOSFET提出更高要求:
更高功率密度 → 需采用 DFN、PowerFLAT 等先进封装。
更高开关频率(>100kHz)→ 推动低Qg低Crss 器件应用。
更强智能化 → 集成驱动+保护功能的 智能半桥模块 成趋势。
宽禁带半导体(SiC/GaN)已在高端场景试点,未来有望打破硅基极限。
雷卯电子将持续深耕功率半导体领域,从硅基优化走向新材料探索,助力机器人实现“更强、更灵、更稳”的运动生命力。
总结:专业选型建议清单(工程师版)
MOSFET虽小,却是机器人运动之魂。一次成功的选型,不只是参数的堆砌,而是对系统边界、工况演化与可靠性极限的深刻理解。
雷卯电子愿以高性能器件与深度技术支持,成为每一位机器人工程师背后的坚实伙伴,共同赋予机械以生命的律动。
专栏文章内容及配图由作者撰写发布,仅供工程师学习之用,如有侵权或者其他违规问题,请联系本站处理。 联系我们